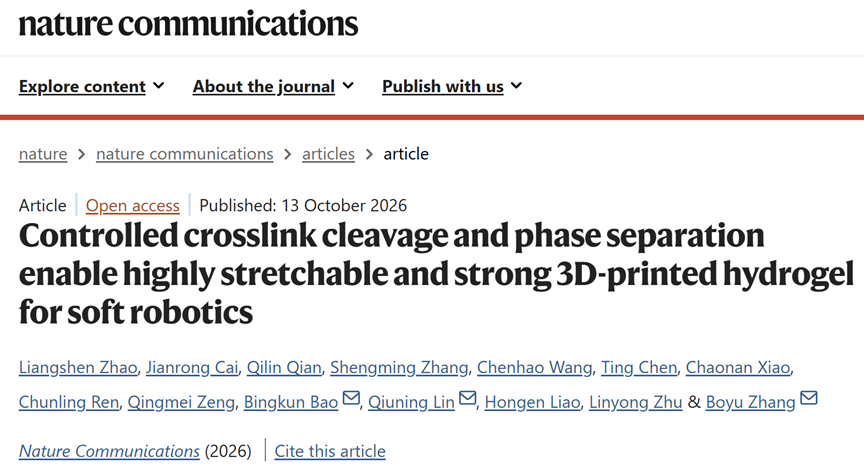
轻柔地抓取脆弱物体,在狭窄管道中伸缩前行,软体机器人需要材料既能大幅变形,又有足够的强度,将形变转化为抓取、行走和推动物体的力量。水凝胶柔软、含水量高,是制造生理环境下软体机器人的候选材料。然而,水凝胶的承载能力往往不足,制造复杂结构时又面临新的约束:光投影3D打印能够制造复杂、高精度的结构,却要求材料在短时间曝光下迅速形成具有自支撑能力的交联网络。这些连接撑住了打印结构,也“锁住”了高分子链条,限制了它们的伸展,造成可打印性与最终力学性能之间的矛盾。因此,DLP打印水凝胶长期难以调和打印形状保持与操作大变形之间的矛盾,限制了其在软机器人中的应用。
针对这一难题,av解说 张博语、林秋宁与鲍丙坤研究团队合作,提出“先交联定形、再解交联松绑”的策略(图一):打印时迅速建立支撑网络,打印后解除原有连接,释放链条的伸展空间;同时,引入疏水侧链,让它们在水中“抱团”。这些疏水区域既为解交联后的网络提供接续支撑,又发挥增强作用,使材料兼具大幅形变与高承载能力。解决了可打印性与力学性能难以同时兼顾的难题。
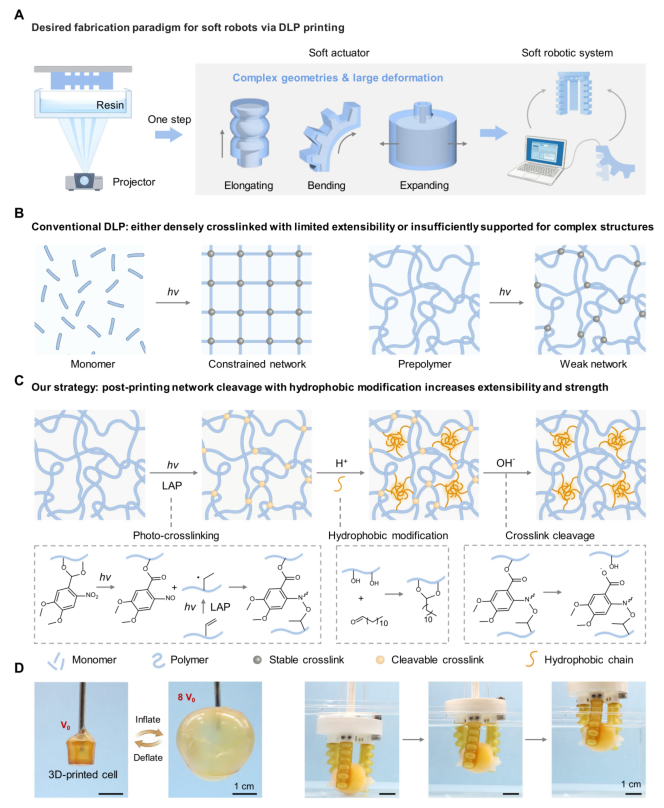
图一:解交联和疏水增强使数字光处理(DLP)打印水凝胶
基于DLP高强高韧水凝胶材料体系,所得水凝胶断裂应变达到1100%,拉伸强度达到3.7 MPa,兼具高拉伸性和高强度;材料性能的提升也保留了复杂结构的成型能力。打印后的晶格、空心结构等在网络重构后仍能保持形状;疏水修饰引起的可控收缩,使结构的有效分辨率由55微米改善到37微米。打印的弹簧状结构可以反复变形和恢复。水凝胶性能优于已报道的DLP打印水凝胶体系,并在关键力学和界面指标上匹配或超过基准PDMS弹性体。此外,较低的表面摩擦和蛋白吸附,为其在湿润、生物相关环境中的应用提供了有利的界面条件。
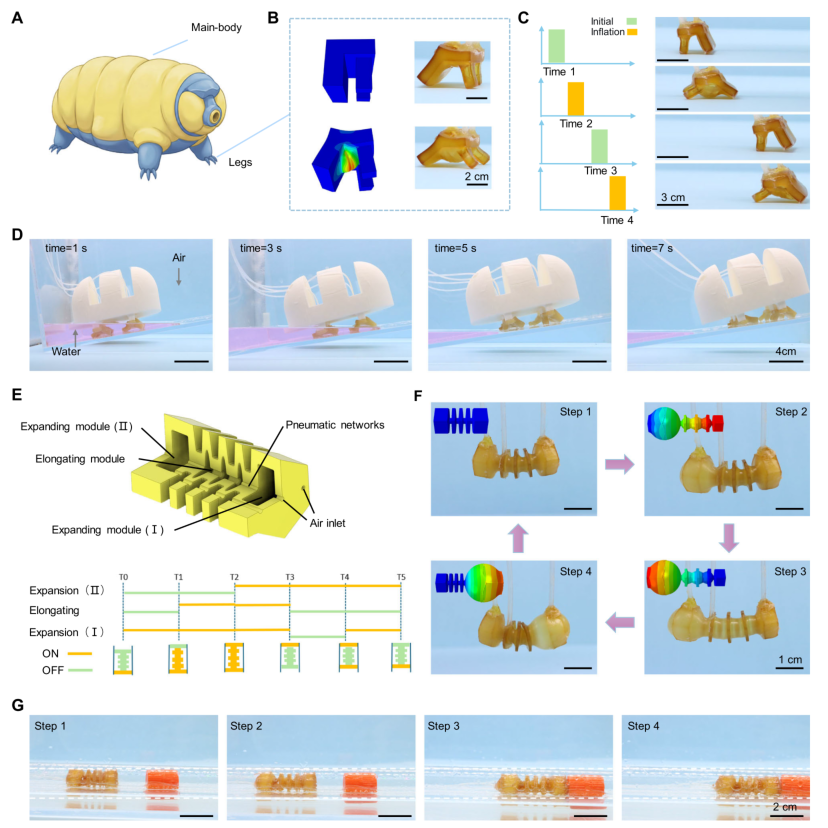
图二:水凝胶在集成软机器人系统中的设计概念、模块性能和多模态运动演示
研究展示了水凝胶软体驱动器和机器人的应用(图二)。打印了多种软体驱动器,膨胀驱动器可实现8倍体积膨胀和多次可逆充放气形变;设计并制造的复杂腔室的弯曲驱动器,将局部腔室膨胀转化为大角度弯曲。将打印结构与有限元建模结合,还实现了驱动行为的可编程设计和定量预测。进一步的,该材料体系可以实现复杂软体结构的一体化成型,研究制备了可在覆水斜面上行走的两栖机器人,以及能够在含液管道内蠕动前进、推动负载的管道机器人,实现了湿润、狭窄环境中的运动与负载推送。总体而言,协调交联裂解和相分离疏水增强可将分子网络设计转化为集成材料和机器人功能,为软结构、生物医学器件和软机器人中的高性能打印水凝胶开辟了道路。
作者简介
论文共同第一作者为av解说 的博士生赵良燊和蔡健荣。张博语助理教授、林秋宁研究员、鲍丙坤助理教授为论文共同通讯作者。研究工作在av解说 朱麟勇教授与廖洪恩教授的共同指导下完成。该研究得到了国家重点研发计划,国家自然科学基金、中央高校基本科研业务费专项资金等项目支持。
原文链接:
//www.nature.com/articles/s41467-026-78658-8
 交大主页


